图像融合经典算法——Poisson 融合
Poisson 融合在贴入区域内部让结果图的局部变化尽量跟随源图,在区域边界上让亮度贴住目标图。绝对亮度由边界重新锚定,边缘和纹理通过匹配梯度保留下来。把这个目标写成方程,得到带 Dirichlet 边界条件的 Poisson 问题;落到像素上,得到可用共轭梯度求解的稀疏线性系统。
上一篇 多频段融合 按尺度分解图像,再按尺度混合。本篇改在梯度域里做局部融合,更适合把一块内容无缝贴进另一张图。
站内 Poisson 表面重建 使用同一类数学骨架。两边都是由一个向量场恢复与它最相容的标量场。图像融合里,标量场是亮度,向量场是引导梯度;表面重建里,标量场是隐式函数,向量场是法向场。差别主要在定义域、边界条件和离散方式,方程形态保持一致。
下文按问题、连续模型、离散方程、求解与实现的顺序展开,并与表面重建文章互相参照。
1. 问题设定
给定目标图 、源图 ,以及目标图上的一块区域 。任务是把 中对应内容放进 ,使结果在边界附近看起来连续,同时尽量保留源图内部的边缘和纹理。
这类任务接近局部粘贴。 外保持 不变,真正需要重建的是 内的亮度。
直接把源图像素写入 ,会保留源图的绝对亮度,也把源图与目标图在边界上的亮度差原样留下。两边曝光或色温不一致时,边界会出现色差环。
2. 一维直觉
先看一个一维例子,会更容易进入二维图像的讨论。
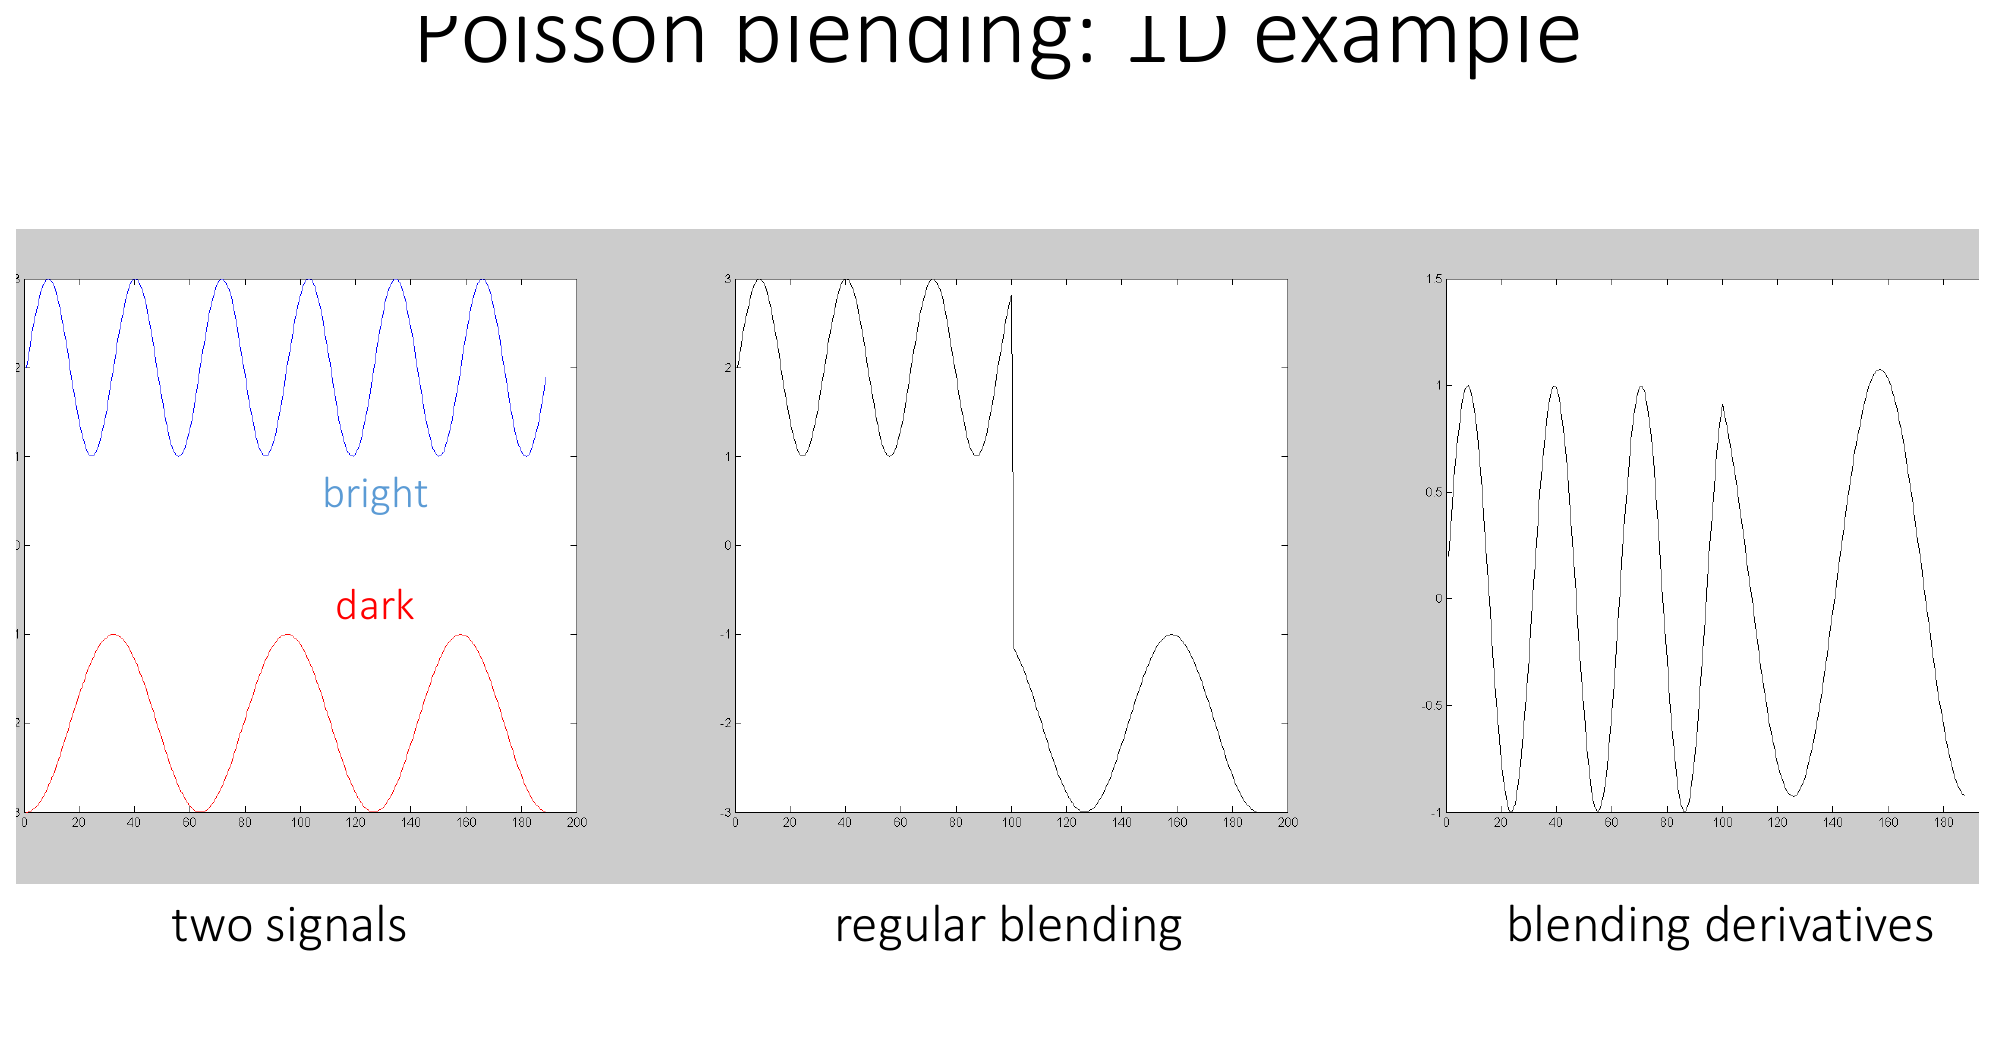
设想两条一维信号,左边偏亮,右边偏暗,中间需要接起来。若直接对数值做加权平均,接缝附近会出现一段两侧都不像的过渡,两边的局部起伏也被抹平。若在接缝左侧保留左信号的差分,在右侧保留右信号的差分,再重新积分出一条曲线,局部起伏仍可留下,整体高度则由端点决定。
Gkioulekas 梯度域讲义里的一维示意把这件事画得很清楚。左侧是两条高低不同、局部起伏类似的信号;中间是直接拼接数值,接缝处出现跳变;右侧改为拼接导数后再积分,局部起伏保留下来,接缝处连续。
图像融合里的 Poisson 思路,是后一种做法在二维上的推广。需要保留的是变化,也就是梯度、差分、边缘与纹理;可以放开的是整体偏移,也就是由边界重新决定的绝对亮度。
Pérez 等人的论文把二维设定画成下面的记号图。未知函数 定义在区域 内,边界 上取目标图 ,区域内由引导场 约束; 是源图,常取 。
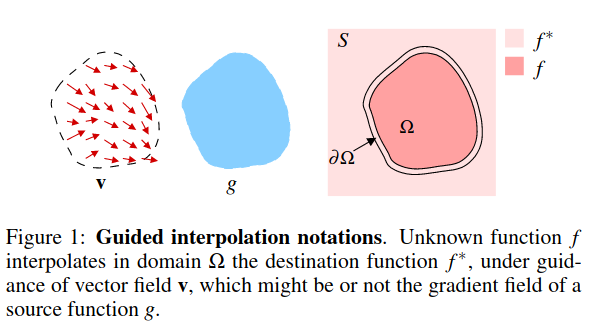
因此,贴入一块内容时可以写成两个约束。在 内部,结果图 的梯度尽量接近引导场 ,通常取 。在边界 上,,保证外侧背景连续接入。
一句话概括,就是保留局部结构,放开全局偏移。
普通 alpha 混合仍在像素值空间工作,
同一张权值 同时作用在所有尺度上。过渡带窄,亮度差会挤在边界;过渡带宽,边缘也会被一起平均。Poisson 融合把内部结构约束和边界亮度约束分开处理。
3. 从梯度约束到 Poisson 方程
3.1 可积的梯度场
若存在某个标量场 精确满足 ,就称向量场 可积。对光滑函数,可积性对应混合偏导相等,也就是 的旋度为零,
图像梯度 来自真实图像,因此可积。融合过程中常常会改动梯度,例如在不同区域拼接两张图的梯度、取两边梯度中较大者,或去掉部分纹理。改完之后的 ,一般不再是任何图像的精确梯度。
此时需要在无法精确积分的条件下,寻找一幅与引导场最接近的图像。
3.2 最小二乘目标
一个自然的目标是在 内最小化梯度误差,同时钉住边界,
这是一个变分问题,未知量是整块区域上的函数 。对它求极值,Euler–Lagrange 方程给出
这就是带 Dirichlet 边界条件的 Poisson 方程。
当 时,,于是
此时 与 在区域内具有相近的二阶变化结构,差别主要由边界上的绝对亮度吸收。
建模上,目标是让梯度接近 、边界等于 。计算上,这个目标等价于解一个 Poisson 方程,因此可以直接使用稀疏线性代数工具。
Gkioulekas 的梯度域讲义把同类流程写成估计梯度、编辑梯度、得到通常不可积的向量场,再从梯度重建图像。Poisson 融合是这条流程中的经典例子。
4. 离散像素方程
连续方程还不能直接交给计算机。图像是网格,需要把 写成每个内部像素的代数方程。
4.1 四点邻域拉普拉斯
对内部像素 ,记四邻域为 。离散拉普拉斯常用
把它移项,并与引导场的离散散度对应起来,Pérez 等人给出的像素方程为
其中 是边上的引导差分。源图梯度模式下,
4.2 方程两端的含义
方程左边只含未知量,包括中心像素 ,以及仍在 内的邻居 。
方程右边是已知量,包括引导场贡献,以及落在边界上的目标图像素 。
若某个邻居在 外,它不进入未知向量,亮度用 固定并移到右端。这就是 Dirichlet 边界条件在像素上的具体形式。
4.3 单个像素的展开
设 的四个邻居都在图像内,且全部属于 ,引导场取源图梯度,则
右端等于 ,也就是源图在 处的离散拉普拉斯。
若右邻落在边界上,未知量里去掉 ,右端增加 ,同时仍保留引导差分 。
每个内部像素贡献这样一行方程。 内有 个像素,就得到 个未知数和 行方程。
5. 组装稀疏系统
把所有内部像素排成未知向量 。第 个像素对应第 行。对角元取 ;若邻居 仍在 内,则写 ;右端 按上一节累加引导差分与边界贡献。于是
矩阵 稀疏,每行通常只有五个非零项。邻居关系对称,所以 对称。在连通区域与 Dirichlet 边界下, 通常正定,常数漂移被边界钉住,系统可以唯一求解。
彩色图像时,一般对 R、G、B 三个通道分别组装并求解同一结构的系统。
从梯度最小二乘角度看,若把所有邻接边上的差分算子堆成矩阵 ,引导差分堆成向量 ,目标可写成
对应的法方程为
这里的 正是上面的拉普拉斯型矩阵 , 正是右端 。先离散 Poisson 方程,或先离散梯度误差再做法方程,得到的是同一类稀疏系统。
6. 共轭梯度求解
可以到数万甚至更大,显式求逆既不现实也无必要。共轭梯度适合这种对称正定稀疏系统,因为它只反复计算矩阵向量积 ,不需要形成 。
CG 实际上在最小化
其残差为 。普通梯度下降沿着 更新;共轭梯度会构造一组彼此共轭的搜索方向,通常收敛更快。
对本问题, 来自局部邻域,因此 本质上是在未知像素上做一次离散拉普拉斯。实现时既可以真正组装稀疏矩阵,也可以在掩膜约束下用卷积完成矩阵向量积。下文的 Eigen 示例采用显式组装。
初始化会影响收敛速度,不改变凸问题的最终解。工程上常用源图嵌入结果,或由粗到细的多层结果作为初值;原理型 demo 使用求解器默认初值即可。
7. 引导场选择
引导场 决定 内部更听从谁的局部变化。
7.1 源图梯度
这种模式通常称为 Normal Clone。源图结构被尽量完整地带入目标区域,适合更换背景并保留前景外观。
7.2 混合梯度
逐边比较源图与目标图的差分幅值,取较大者,
这种模式通常称为 Mixed Clone。源图细节与目标图原有纹理可以共存。把字贴到砖墙上时,笔画来自源图,砖缝仍来自目标图。
两种模式都不改求解器,只改右端 的构造方式。
8. 与 Poisson 表面重建的联系
站内 Poisson 表面重建:从法向场到有限元离散 的核心方程是
其中 由点云法向构造, 是隐式标量场。本篇的图像融合方程是
| 对象 | Poisson 图像融合 | Poisson 表面重建 |
|---|---|---|
| 标量场 | 图像亮度 | 隐式函数 |
| 引导向量场 | 图像梯度或编辑后的梯度 | 由法向构造的向量场 |
| 定义域 | 图像平面上的区域 | 三维空间中的自适应网格 |
| 边界条件 | 边界像素取目标图 | 由计算域设置消除常数不确定性 |
| 离散方式 | 像素四点差分,组装 | 局部基函数与有限元弱形式 |
| 输出 | 融合后的图像 | 等值面网格 |
关于 符号的说明 也适用于这里。 表示区域边界,是集合意义下的边界算子。若需要从论文原文对照三维重建一侧的完整推导,可参考 Poisson 表面重建译文。
两边都可以沿着“梯度约束、取散度、Poisson 方程、稀疏系统”这条链阅读,不必把公式背成两套。
9. Eigen 共轭梯度结果
下面两组结果用本文的 Eigen 实现求解。OpenCV 只负责读图写图,线性系统由 Eigen::ConjugateGradient 完成。输入图像来自 OpenCV 官方测试数据 opencv_extra/testdata/cv/cloning。
9.1 Normal Clone
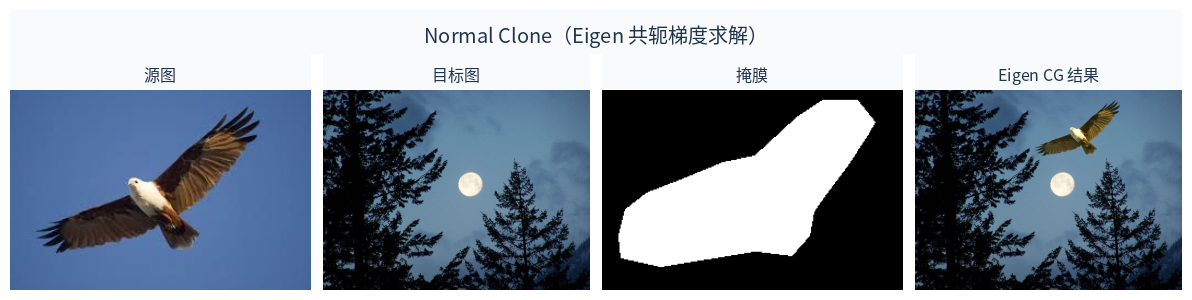
飞鸟的羽翼纹理跟随源图梯度进入夜景,整体色调被边界上的夜空亮度重新锚定,掩膜边缘不再留下白天天空的色差环。
9.2 Mixed Clone
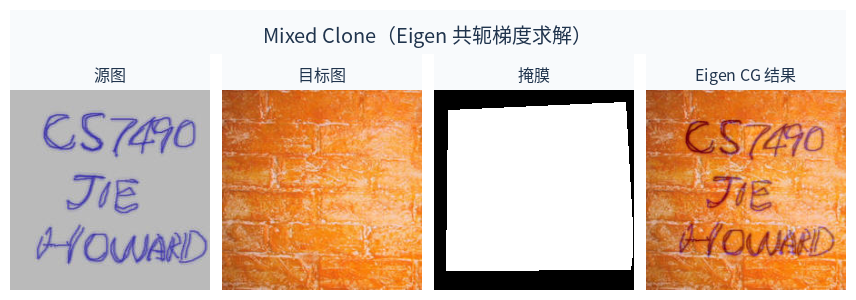
手写笔画来自源图,砖墙纹理来自目标图。混合梯度让两边的强结构同时留下。
10. Eigen 共轭梯度实现
实现与上文步骤一致。先根据 mask 与粘贴位置得到目标图上的 ,再收集内部像素并建立像素到未知量下标的映射,然后按四点邻域组装稀疏矩阵 与右端 ,对每个颜色通道调用共轭梯度求解,最后把解写回 ,其余位置保持目标图。
编译需要 Eigen 与 OpenCV,后者仅用于图像读写。
g++ -std=c++17 poisson_blending_eigen_demo.cpp -o poisson_blending_eigen_demo \
  `pkg-config --cflags --libs opencv4` -I/usr/include/eigen3
./poisson_blending_eigen_demo demo all
./poisson_blending_eigen_demo demo normal
./poisson_blending_eigen_demo demo mixed
完整代码与数据见 poisson_blending_eigen_demo.cpp,也可 下载 ZIP。
核心组装与求解如下。
// 对每个内部像素 p 组装一行:
//   |N_p| f_p - sum_{q in Omega} f_q
//     = sum_q v_pq + sum_{q on boundary} f*_q
void AssembleSystem(const cv::Mat& guidance_f32,
                    const cv::Mat& destination_f32,
                    const cv::Mat& omega,
                    const std::vector<Pixel>& interior,
                    bool mixed_gradients,
                    Eigen::SparseMatrix<double>* A,
                    Eigen::VectorXd* b) {
  const int n = static_cast<int>(interior.size());
  cv::Mat index_map(omega.size(), CV_32SC1, cv::Scalar(-1));
  for (int i = 0; i < n; ++i) {
    index_map.at<int>(interior[i].y, interior[i].x) = i;
  }

  std::vector<Eigen::Triplet<double>> triplets;
  b->resize(n);
  b->setZero();

  const int dx[4] = {1, -1, 0, 0};
  const int dy[4] = {0, 0, 1, -1};

  for (int i = 0; i < n; ++i) {
    const int px = interior[i].x;
    const int py = interior[i].y;
    const float gp = guidance_f32.at<float>(py, px);
    const float fp = destination_f32.at<float>(py, px);

    int degree = 0;
    double rhs = 0.0;

    for (int k = 0; k < 4; ++k) {
      const int qx = px + dx[k];
      const int qy = py + dy[k];
      if (!Inside(qx, qy, omega.cols, omega.rows)) {
        continue;
      }
      ++degree;

      const float gq = guidance_f32.at<float>(qy, qx);
      const float fq = destination_f32.at<float>(qy, qx);
      const float vg = gp - gq;
      const float vf = fp - fq;
      const float vpq =
          (!mixed_gradients || std::fabs(vg) >= std::fabs(vf)) ? vg : vf;
      rhs += static_cast<double>(vpq);

      if (IsInterior(omega, qx, qy)) {
        const int j = index_map.at<int>(qy, qx);
        triplets.emplace_back(i, j, -1.0);
      } else {
        rhs += static_cast<double>(fq);  // 边界邻居用 f* 固定
      }
    }

    triplets.emplace_back(i, i, static_cast<double>(degree));
    (*b)(i) = rhs;
  }

  A->resize(n, n);
  A->setFromTriplets(triplets.begin(), triplets.end());
  A->makeCompressed();
}

Eigen::ConjugateGradient<Eigen::SparseMatrix<double>,
                         Eigen::Lower | Eigen::Upper> cg;
cg.setTolerance(1e-10);
cg.compute(A);
Eigen::VectorXd x = cg.solve(b);
这段实现里,未知量只包含 omega 内的像素;矩阵一行的对角元是邻居个数,与内部邻居的连接写成 ;右端由引导差分 与边界邻居的 累加得到。
11. 与多频段融合的关系
| 方面 | 多频段融合 | Poisson 融合 |
|---|---|---|
| 主要对象 | 两张图按尺度混合 | 一块区域内重建亮度 |
| 核心表示 | 拉普拉斯 / 高斯金字塔 | 梯度场与边界条件 |
| 过渡方式 | 细层窄切换,粗层宽过渡 | 边界钉住,内部匹配梯度 |
| 典型场景 | 全景拼接、大范围重叠融合 | 局部克隆、局部替换 |
| 对曝光差 | 粗层平滑过渡,常需另做匀色 | 边界重新锚定局部亮度 |
| 对未对齐 | 重影变柔,几何误差仍在 | 同样不能纠正几何误差 |
大范围重叠区可用多频段融合,局部贴图可用 Poisson 融合。两者都无法替代几何配准。
12. 作用与边界
Poisson 融合擅长处理局部区域的亮度不连续。源图结构清晰、目标图边界稳定时,求解结果常能把源图内容托到目标图的光照条件下。
掩膜穿过人脸或细长结构、两图未对齐、光照方向明显冲突,以及不准确的 ,都需要单独处理。方程只能在给定约束下求最优,不能自动给出正确的接缝或位移。
13. 小结
Poisson 融合在区域 内约束结果图的梯度接近引导场,在边界 上取目标图像素作为 Dirichlet 条件。引导场经过编辑后通常不可积,对应的最小二乘问题等价于 Poisson 方程 。离散后,每个内部像素对应四点邻域的一行方程,整体形成稀疏系统 ,可用共轭梯度求解。不同克隆模式对应不同的引导场,差别写在右端 里。
该方法与 Poisson 表面重建 使用同一类由向量场恢复标量场的方程。与 多频段融合 相比,前者在局部区域按梯度重建亮度,后者在多个尺度上按拉普拉斯金字塔混合图像。
参考
- Patrick Pérez, Michel Gangnet, and Andrew Blake, “Poisson Image Editing”, ACM Transactions on Graphics (SIGGRAPH), 2003.
- Ioannis Gkioulekas, “Gradient-domain image processing”, CMU 15-463/663/862 Computational Photography, Lecture 9, 2019.
- Peter J. Burt and Edward H. Adelson, “A Multiresolution Spline with Application to Image Mosaics”, ACM Transactions on Graphics, 1983.
- Kazhdan, M., Bolitho, M., & Hoppe, H., “Poisson Surface Reconstruction”, 2006.
- Eigen,
ConjugateGradientsparse solver documentation. - OpenCV cloning sample images in
opencv_extra/testdata/cv/cloning.